10月29日 下午,绍兴临界点卧龙联合生产制造基地的一条测试工位上,一只OmniHand灵巧手正握着一把螺丝枪,为另一只即将出厂的灵巧手拧紧固定螺丝。上料、扫码、装夹、抓取螺丝枪拧固、启动测试设备、卸螺丝、下料归位——前后72个步骤,全程无人介入。单轮耗时8分30秒,熟练人工是8分钟,差距被压缩到了30秒。
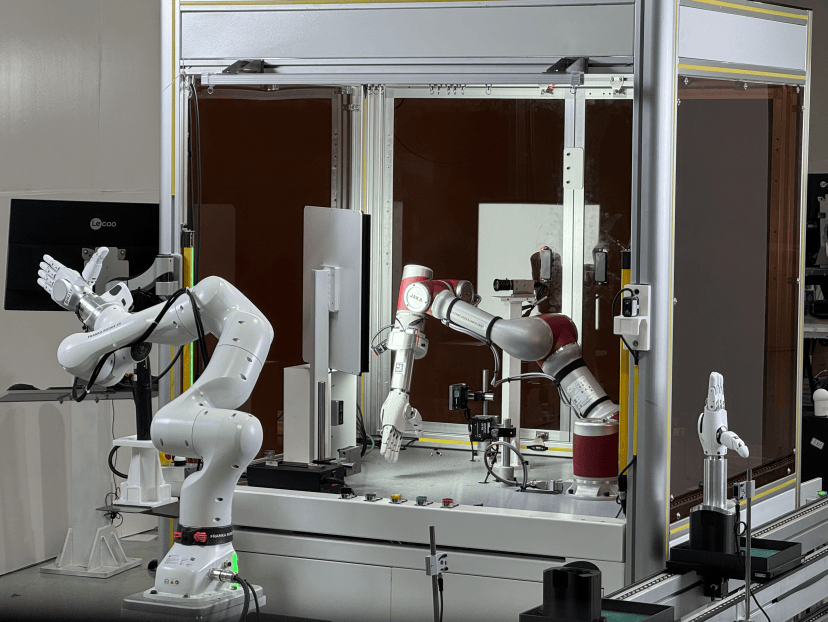
这一幕,发生在2026智元创新日灵巧操作分论坛上,临界点现场连线工厂,展示了这项工业POC,实现了“灵巧手造灵巧手”。
临界点CEO乔天杰在当天演讲中说:“一双手在产线上装配出下一双手,这就是临界点的未来图景。”
这句话之所以有分量,不在于它听起来有多科幻,而在于它所指向的那个判断:灵巧手正在从“能不能做出来”的实验室命题,切换为“能不能用起来”的产线命题。临界点把这道分水岭称为从“开发态”到“部署态”的跨越,并直言2026至2027年是这场跨越的决战窗口。一家成立仅九个多月的公司,试图用一场跨城直播和一组硬数据,为整个赛道划下一道可验证的刻度。
72步的含金量
灵巧手进厂的故事并不新鲜,难的是把故事讲成账本。
卧龙这条工位上的72步,每一步都在回答部署态最朴素的问题:手能不能在真实的生产节拍里活下来。一期POC给出的数字是:任务成功率98%,连续作业8小时,单轮8.5分钟对人工8分钟,差距30秒。这意味着当前设备已初步具备并线上岗的条件。
真正暴露难度的是螺丝锁固环节。可重复使用的防脱螺丝本身存在毫米级晃动公差,螺丝枪的自重和线缆牵拉又会在拧紧瞬间带来反冲,手部握持位置偏移1毫米,枪头末端就可能偏出3到4毫米。
这是一个用传统夹爪很难优雅解决的问题:夹爪抓螺丝枪,反作用力容易让枪脱手;把枪固定在机械臂末端,又无法同时兼顾不规则工件抓取、仪表盘按钮操作等多元工序。灵巧手的价值恰恰在这里显形——它不是替代夹爪去做夹爪已经做得很好的事,而是去覆盖那剩下20%到30%夹爪够不着的复杂工序。
现场测试人员主动施加了三类干扰:人为推动机械臂、错位工装底座、改变光照条件。机器人没有停机,靠视觉与触觉的实时反馈自行纠偏,拧入失败时回溯工序、重新对位。
这套动作背后,是真机强化学习打磨单步技能,加上Omni-Maestro智能体框架承担全局调度:通过判定器、调度器与上下文管理三大模块,实现工序步骤校验、失败自动回溯与工站状态实时同步。
乔天杰把部署态的考核标准拆成了四个词:节拍、成功率、稳定性、ROI。“这四项,是灵巧手从科技产品变成工业品的成人礼。”成人礼这个词用得准确。Demo可以靠一次精心编排的亮相赢得掌声,产线只认连续运转三个月、六个月之后成功率有没有往下掉。卧龙工位预计年内完成并线,那才是真正交卷的时刻。
数据的“死亡谷”与一只手套的野心
产线验证解决的是“手能不能干活”,但要让手持续变得更强,临界点需要回答另一个更底层的问题:数据从哪里来。
临界点首席具身科学家黄碧丹在演讲中把当前的大模型比作“缸中之脑”——看过海量图文和视频,却从未真实触摸过物理世界。视觉霸权主导下的模型训练,在数字世界里泛化能力亮眼,一旦进入需要力觉、触觉闭环的精细操作,就频繁失效。
行业并非没有数据来源:真机遥操质量高但成本昂贵、依赖专业操作者;第一人称Ego数据易获取但纯视觉跟踪精度不足、缺少触觉,只能用于大规模预训练,难以直接落地到精细操作。高质量、可规模化、带触觉的多模态交互数据,恰恰是全行业共同的“数据荒漠”。
OmniGlove Pro是临界点给出的解法。每个指尖集成EMF磁场定位与IMU抗干扰融合,定位距离精度做到0.1毫米;746个触觉感知点位,空间分辨率3毫米。
更关键的是黄碧丹反复强调的那个词:“真机Ready”。一条数据合不合格,不看它在采集时有多漂亮,而看它经过重定向和处理之后,能不能在真实机器人上复现出与人手相同的任务结果——同一个场景,同一个物体位置,机器人把咖啡从A点拿起来放到B点,和人手做的一模一样,这条数据才算“Ready”。
真机Ready更像是在给数据质量换一把尺子。黄碧丹强调,“真机Ready”不是纯硬件概念,而是软硬一体的数据质量概念:数采手套加上数据处理管线,再结合后期算法,让处理后的数据能在真机上Replay,达到跟人手一样的效果。
这意味着,临界点押注的,是从数据采集、处理与跨本体动作重定向,到真机Replay这条链路能不能闭环,而不是单一硬件的参数竞赛。
质量有了尺子,接下来是数量。乔乔天杰认为,手套是很好的上量方式:手套穿上就能采,对日常生活没什么影响。
一万五千台背后的“车规逻辑”
部署态的底气,最终要落到量产数字和可靠性曲线上。
截至2026年10月,临界点全年灵巧手累计量产突破15000台,接近2025年全国灵巧手全年出货总量的八成。乔天杰把万台级量产定义为商用落地的入场券:只有达到这个量级,供应链才谈得上稳定交付,良率才有收敛的空间,成本才能下探到客户愿意签字的区间。
产品矩阵上,临界点已形成覆盖低、中、高自由度的灵巧手布局,搭配工业夹爪系列,覆盖科研、工业、服务等场景。目前,OmniHand 3已在珠海长隆乐园等场景常态化运行,卧龙电驱的灵巧手工位预计年内完成产线并线。
比产量更值得审视的是故障率的变化。乔天杰没有回避行业的旧伤:灵巧手过去普遍只有两三周寿命,核心症结不在技术路线本身,而在于长期停留在实验室场景,真实工况下的磨损、干扰和疲劳根本暴露不出来。临界点刚上整机时,故障率接近10%——“在行业里其实很正常”;到今天,这个数字被压到了0.5%以下。他把这一截下降归功于团队的车规级底色:核心研发人员多来自汽车Tier 1,把可靠性工程和量产管控的方法论带进了灵巧手赛道。
这种底色也体现在技术路线的选择上。当下直驱与绳驱的争论远未收敛,乔天杰并不急于宣判终局。
他坦言,直驱和绳驱的可靠性都还没有完全达到部署态要求;临界点当前进入部署态的OmniHand还是连杆方案,因为连杆目前可靠性最好,鲁棒性已经达到部署态门槛。直驱精准度更高、控制更稳,绳驱更柔顺、抗冲击能力更强,各自适合不同工业场景。但按工业级“十几到上百万次以上”的寿命要求,直驱和绳驱目前大致在10万次左右量级,还差一个数量级。
乔天杰没有把路线之争说死,而是强调要结合场景看——这种表述本身透出一个量产导向团队的务实态度。
夹爪的归夹爪,灵巧手的归灵巧手
临界点成立九个月,乔天杰在演讲中提到,公司成立4个月时估值已突破10亿美元。他称临界点已在行业里处于领先位置,量产规模被其视为支撑。
群访中,乔天杰用不少篇幅回应夹爪与灵巧手的关系、高自由度灵巧手的可靠性等问题,这更像是在给灵巧手划边界,讲清楚它能干什么、不能干什么。
面对“夹爪更实用”的质疑,乔天杰的回答很直接:夹爪已经发展了几十年,该干的都已经干了,剩下20%到30%夹爪干不了的,才需要灵巧手来做;两者不是非此即彼,而是分层、逐步递进的关系。
他并不回避高自由度灵巧手的局限:20个主动自由度以上的手拟人性确实高,但可靠性现在还达不到部署态和工业落地要求,还需要时间。临界点的做法是,在高自由度高端手落地之前,先用中低自由度的手去解决部分夹爪干不了的事——这些手可靠性、稳定性已经达到初步部署态要求。至于高自由度旗舰,更多承载的是技术探索,而不是当下量产部署的主力。
面对本体厂商和汽车公司纷纷下场做灵巧手的竞争格局,乔天杰的回应带着一种冷静的分寸感。他把灵巧手比作新能源汽车的电池:壁垒足够高,如果只是在本体公司内部拉二三十人的小团队,可能只能做出一个demo,真要批量量产、做出行业竞争力,很难。
临界点从智元体系拆分独立,按他的说法,是为了独立融资、独立发展、吸引更多人才,并通过行业客户分摊研发成本。目前智元订单占比约六到七成,他希望外部需求进来后这一比例进一步下降;海外方面,日韩、欧洲、北美已有进展,一部分北美头部客户已形成初步订单。
黄碧丹在演讲中向全行业发出邀请:无论本体厂商、场景方还是模型团队,临界点都愿意开放高质量数据、鲁棒的模型与落地框架,共同跨越规模化部署的“死亡谷”。
乔天杰的收尾没有停留在参数和出货量上,而是把临界点的使命落回物理世界:赋能机器人,让智能生产力走进千行百业、千家万户。他说,临界点并不想做规模最大的销售公司,而是想成为让全球每个机器人都能干活的那家公司。因为在他看来,AI的下一个十年不在屏幕里,也不在云端,而在每一个工位、每一个家庭、每一双可以解放人类劳动的手上。所谓初心,就是让每个人都能享受智能带来的美好生活。
这些话没有停在口号层面。对临界点来说,“部署态”要落到卧龙工位上那72道工序、长隆乐园里每只手日均破万次的互动动作,以及15000台灵巧手下线之后还要继续回答的节拍、成功率、稳定性和ROI上。灵巧手的终局,或许不在于某一双手有多像人手,而在于物理世界里有多少双手真正在干活——这场分论坛至少把问题从“能不能做出来”,推到了“能不能用起来”。